Mobilitätsprojekt Schlaglochdetektion
Projektlaufzeit: 10/2023 - 06/2024
Projektbearbeitung: Jan Ebert (Schüler), Erik Hertwig (student. Mitarbeiter)
Im Rahmen des Schülerprojektes wurde ein Messsystem für die Kartierung von Bodenunebenheiten und Straßenschäden im Stadtbereich Leipzig entworfen. Dabei kam es insbesondere zu Problemen bei der Aufzeichnung von GPS-Werten, da diese Aufgrund der Vielzahl an hohen, dicht gebauten Wohngebieten durch Verdeckung des Himmels oder Mehrfachreflexionen nicht vorhanden oder stark verfälscht werden.
In der Nachbearbeitung konnte mithilfe eines Schätzverfahrens die Ungenauigkeit des GPS-Signals anhand einer zweiten Referenzgröße minimiert werden. Dafür wurde ein sogenanntes „Dead-Reckoning“ benutzt, welches den Referenzstandort über die Aufnahme von Bewegungsdaten wie die Beschleunigung durch Integration dieser Daten berechnet.
Der (extended-)Kalman-Filter ist ein Schätzverfahren, welches dafür geeignet ist, den nächsten Zustand eines dynamischen Systems anhand von verrauschten und unvollständigen Daten vorherzusagen. Er beschreibt das System im Rahmen eines Zustandsraummodells, welches mittels eines mathematischen Modells iterativ berechnet wird. Dieses mathematische Modell umfasst den „Dead-Reckoning“-Ansatz und somit die Positionsberechnung anhand von Beschleunigungsdaten. Dazu werden dann GPS-Daten als Referenzgröße in den Filter eingegeben und durch den Vergleich der Unsicherheiten eine geschätzte Position bestimmt.
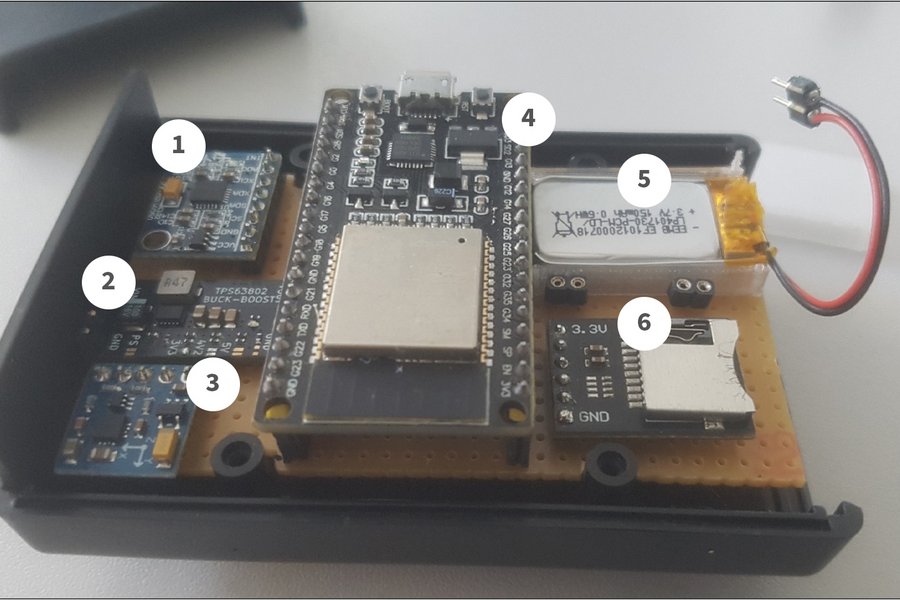
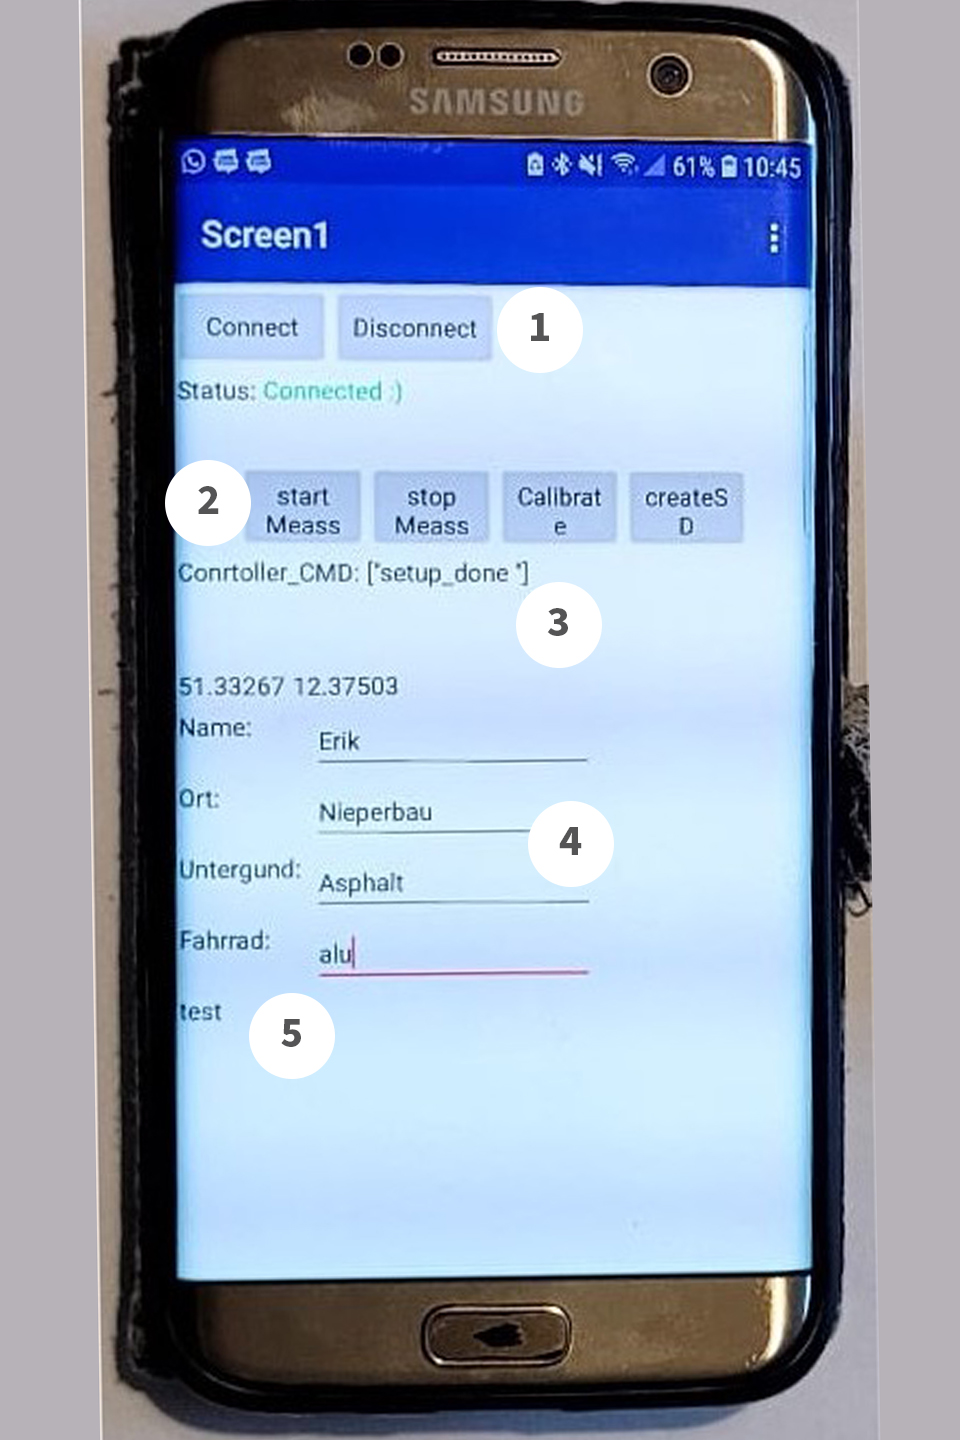
Für die Datenaufnahme wurde ein mobiles und steuerbares Messsystem (Abbildung 1) entwickelt, welches alle für den Filter erforderlichen Daten aufnimmt. Dazu zählen ein ESP32 als zentrale Steuereinheit, ein Magnetometer, Beschleunigungssensor und Gyrosensor für die Messgrößenaufnahme, einen Buck-Boost-Konverter mit einer LiPo-Batterie für die Energieversorgung im Feld, einem SD-Kartenleser für die Datenspeicherung und einem Smartphone für die Aufnahme der GPS-Daten und der Steuerung des Messsystems. Bezüglich der Steuerung wurde mithilfe der Browseranwendung MIT-App-Inventor eine eigene App (Abbildung 2) entwickelt. Über diese werden die vom im Handy verbauten GPS-Bauteil ermittelten GPS-Daten aufgenommen als auch über verschiedene selbstdefinierte Befehle das Messsystem über Bluetooth gesteuert. Dabei beinhaltet ein Messablauf das Erstellen einer Speicherdatei auf der SD-Karte, das Kalibrieren der Messsensorik sowie das Starten und Stoppen der Datenaufnahme. Für die Einordnung der Messaufnahme werden in Textfeldern Parameter wie der Name des Fahrrads, der Ort, Untergrund oder das Material des Fahrradrahmens eingetragen welche beim Erstellen der Speicherdatei auf der SD-Karte in den Dateikopf reingeschrieben werden. Ausgelöst werden die einzelnen Schritte über entsprechende Knöpfe.
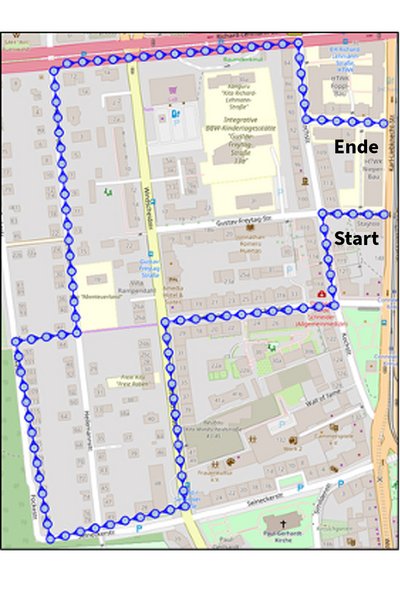
Zur Validierung der Standortschätzung wurde eine Strecke in der Umgebung der HTWK-Leipzig definiert und mit dem Messsystem per Fahrrad abgefahren (Abbildung 3). Die dabei aufgenommenen Daten wurden dann in einen selbst parametrierten extended Kalman-Filter eingespeist und das Ergebnis ist eine erkennbare Nachbildung der definierten Strecke.
Es konnte ein Messsystem zur Positionsschätzung im Innenstadtraum mittels GPS und „Dead-Reckoning“ erstellt werden (Abbildung 4). Zusätzlich bietet das System durch die Aufnahme von Zeit sowie der Beschleunigung in x-y- und z-Achse die Möglichkeit, Zeitpunkte mit erhöhten Auslenkungen in der z-Achse zu erkennen und daraus einen Standort für potenzielle Schlaglöcher oder Bodenunebenheiten festzustellen. Ein Nutzen dafür wäre das Kartografieren des Bodenprofils in Innenstadträumen trotz unzuverlässiger GPS-Daten.
Förderung
VCD Verkehrsclub Deutschland e.V.
Projektbilder
Aufbau der Hardware
Aufbau der App
Testroute
- Auswahl Strecke mit mehreren Kurven zur Systemvalidierung unter Störeinflüssen
- Kurvenfahrten/ Neigungen beeinflussen Beschleunigungsmessungen (Offset)
- Zusätzliches Messrauschen durch Erschütterungen (Bodenprofil)
- Strecke nahe des Hauptcampus der HTWK Leipzig
- Start: südlich des Nieper-Baus
- Ende: nördlich des Nieper-Baus
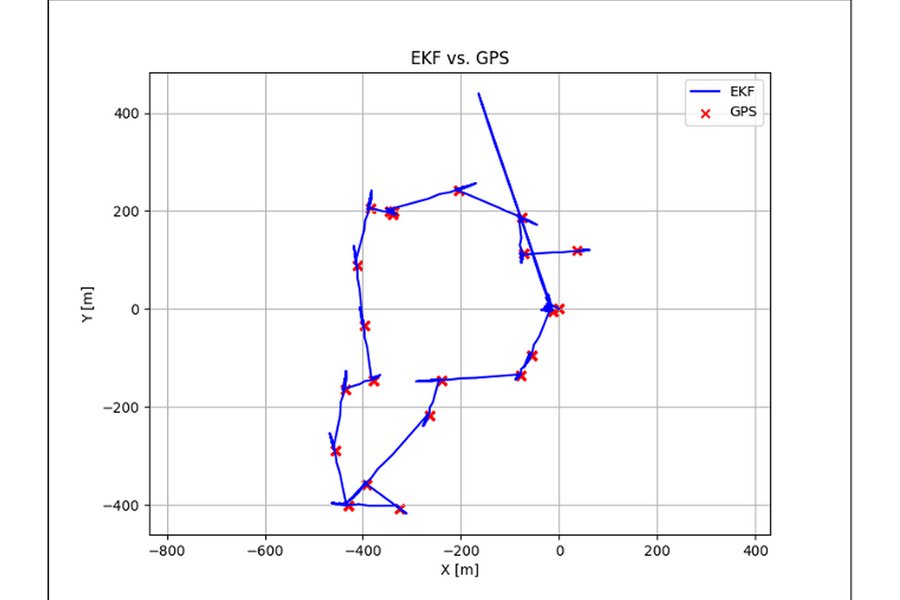
Ergebnis von extended Kalman Filter geschätzte Positionen
- Erfasste GPS-Punkte (rot)
- Strecke berechnet von EKF (blau)
- Geplante Strecke im Ansatz zu erkennen
- Filterfunktion durch Pfadrekonstruktion erkennbar
Kontakt
Projektleitung
Prof. Dr.-Ing. Mathias Rudolph
Professur Industrielle Messtechnik
Telefon: +49 (0)341 3076 4150
E-Mail: mathias(dot)rudolph(at)htwk-leipzig.de
Ansprechpartner
M.Sc. Silvio Hund
Wissenschaftlicher Mitarbeiter
Telefon: +49 (0)341 3076 4120
E-Mail: silvio(dot)hund(at)htwk-leipzig.de